

Имате нужда от надежден, систематичен начин за отстраняване на често срещани проблеми с FPV дронове? С 11-годишен фабричен опит ние отстраняваме честите повреди в захранващите системи, видео предаването и сензорите, за да ускорим диагностицирането на първопричината-и да намалим разходите след-продажба.
1. Дронът не може да се включи (повреда,-свързана със захранването)
Основна логика за отстраняване на неизправности: Проверете слой по слой от края на захранването до края на сигнала.
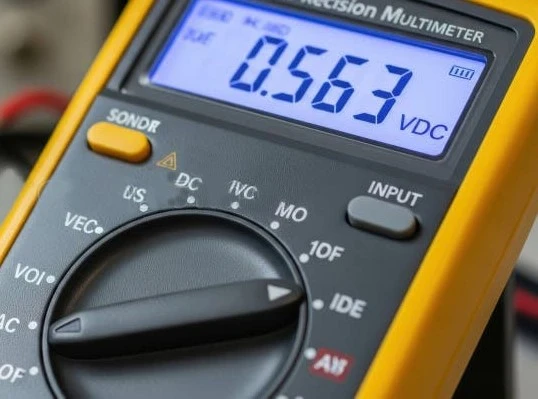
1.1 Батерия и захранваща система
• Проверете напрежението на батерията (измерете с мултицет, за да се уверите, че напрежението е по-голямо или равно на 90% от номиналното напрежение, напр. по-голямо или равно на 10V за 11,1V батерия), за да избегнете повреда на ESC от принудително стартиране под ниско напрежение.
• Почистете оксидния слой на интерфейса на батерията (избършете с памучни тампони, напоени с безводен алкохол), включете отново, за да осигурите заключване с „щракване“; ако е интерфейс XT60, проверете дали положителните и отрицателните полюси са разменени.
• Тествайте резервната батерия: Изключете проблема със стареенето на една батерия. Някои потребители изпитват повишено вътрешно съпротивление поради продължително съхранение, което изисква подмяна със здрава батерия.
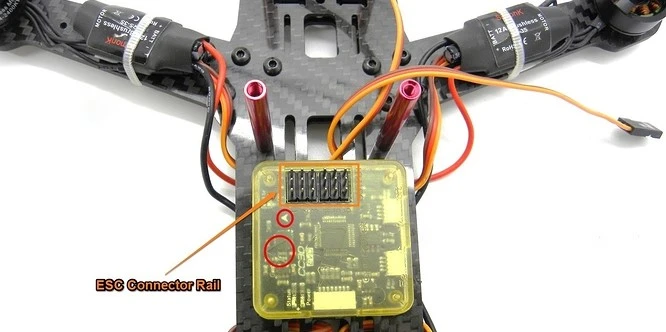
1.2 Електронен регулатор и система за управление на полета
• Проверете дали захранващите проводници на ESC (електронен регулатор на скоростта) са разхлабени, особено за 4-каналните ESC на многороторни дронове, и измерете изходното напрежение едно по едно (то трябва да съответства на напрежението на батерията).
• -Свържете накъсо "калибриращия джъмпер" на полетния контролер (вижте ръководството за полетния контролер) и калибрирайте повторно жироскопа и акселерометъра, за да предотвратите блокирането на системата, причинено от необичайни данни от сензора.
1.3 Окабеляване и превключватели на тялото
• Съсредоточете се върху проверката на главния захранващ кабел (дебелия проводник от батерията до ESC) за вътрешни прекъсвания, особено често срещания проблем с „износването на кабелния сноп след катастрофа“ при FPV дронове. Използвайте режима на непрекъснатост на мултицет за тестване.
• Сменете превключвателя на захранването: Ако контактите са окислени или вътрешната пружина се повреди, причинявайки лош контакт, препоръчително е да го смените директно с превключвател със същата спецификация (напр. микропревключвател SPST).
2. Загуба на връзка по време на полет (неизправност,-свързана със сигнала)
Основна логика за отстраняване на неизправности: оптимизация от-до-край от източника на сигнал до приемника
2.1 Честотни смущения и настройки на протокола
• Превключване на комуникационния протокол между дистанционното управление и очилата: от DSM2 по подразбиране към ELRS (разширена система за дълъг обхват), която поддържа по-големи разстояния на предаване и по-добри възможности за-смущения, което го прави основния избор в FPV общността.
• Избягвайте гъсто населени райони в честотната лента 2,4 GHz (напр. търговски центрове, жилищни райони) и превключете към специфични под-канали на честотната лента 5,8 GHz (напр. 5832MHz), за да намалите смущенията на ко-канала с други дронове.
2.2 Разположение на антената и хардуера
• Проверете дали антената е поставена докрай в SMA порта на видео предавателя (VTX). Ако това е сгъваема антена, уверете се, че е напълно изпъната; ако антената е счупена, сменете я незабавно с антена със същите спецификации (напр. IPEX-към-SMA адаптер + многопосочна антена).
• Коригирайте монтажната позиция на VTX: Избягвайте да поставяте VTX близо до двигатели или батерии (високите температури могат да съкратят живота на предавателя). Препоръчва се да се монтира в горната част на рамката или на място, далеч от захранващата система.
2.3. Фактори на околната среда и стратегии за полет
• Когато летите в райони, гъсто населени с метални конструкции (като паркинги или тунели), затихването на сигнала може да надхвърли 30%. Необходимо е да се намали височината на полета (летейки близо до земята, за да се използва "многопътният ефект" за отразяване на сигнала) или да се скъси радиусът на полета.
• Активиране на функцията "Връщане на ниска батерия": Задайте праг на напрежението на батерията (напр. 10,5 V за 11,1 V батерия), за да задействате автоматично връщане и да избегнете загуба на контрол.
3. Ненормално поведение при полет (отказ в управлението)
Основна логика за отстраняване на неизправности: Отстраняване на грешки в затворен-контур от калибриране на сензора до механичен баланс
3.1 Калибриране на управлението на полета и нулиране на параметрите
• Извършете „3D калибриране“: Задръжте дрона във въздуха, натиснете и задръжте бутона за калибриране за 10 секунди, изчакайте полетният контролер да подкани „Калибрирането е завършено“, след което повторно -качете параметрите на полетния контролер.
• Възстановяване на фабричните настройки: Ако калибрирането е неуспешно, използвайте конфигуратора Betaflight/INAV, за да нулирате PID параметрите до стойностите по подразбиране, след което ги коригирайте прогресивно въз основа на ефективността на полета (дайте приоритет на настройката на D-term за потискане на колебанията, след това фина-настройка на P-term за подобряване на скоростта на реакция).
3.2 Баланс на ножа и захранващата система
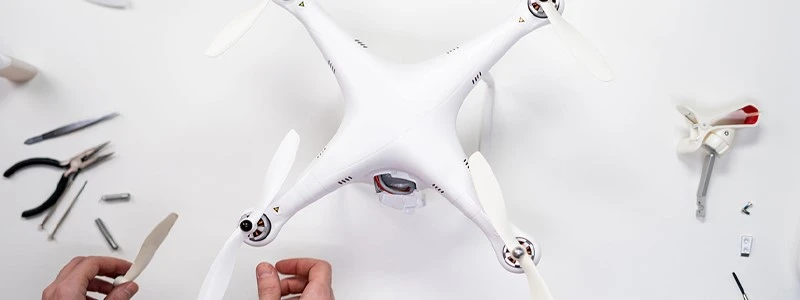
• Проверка на съответствието на лопатките: Уверете се, че моделът и състоянието на всичките четири лопатки са идентични (напр. всички витла T200 трябва да бъдат заменени с нови), за да се избегне отклонение, причинено от аеродинамични разлики между нови и стари лопатки.
• Тест за динамичен баланс: Използвайте балансьор на острие (или обикновена "V-образна стойка"), за да тествате всяко острие поотделно. Ако едно острие показва значителен дисбаланс, коригирайте го, като залепите стикери за баланс (с дебелина 0,1-0,3 мм) в основата на острието.
3. 3Механична структура и оптимизиране на абсорбцията на удари
• Проверете въртящия момент на винтовете на стойката: Използвайте динамометричен ключ, за да затегнете стойката на двигателя и винтовете на кардана до стандартната стойност (напр. 0,5-0,8 N·m за винтове M3), за да предотвратите предаване на вибрации към контролера на полета поради разхлабване.
• Сменете TPU амортизиращите компоненти: Ако рамката използва 3D-отпечатан TPU за амортизиране, проверете за стареене или втвърдяване (повърхностни пукнатини или намалена еластичност) и незабавно ги сменете със силиконови амортизиращи подложки.
4. Ненормален дисплей на камерата (неизправност, свързана-с видео)
Основна логика за отстраняване на неизправности: поправка-по-стъпка от предаване на сигнал до подмяна на хардуер
4.1 Основна проверка на видео връзката
• Проверете връзката на коаксиалния кабел: Уверете се, че коаксиалният кабел (напр. BNC конектор) между камерата и VTX е здраво включен. Ако вътрешната медна сърцевина е счупена (често срещано след катастрофа), сменете коаксиалния кабел (препоръчват се марките Caddx или RunCam).
• Регулирайте мощността на VTX: Тествайте на открито, увеличете мощността на VTX от 25mW на 200mW. Ако видеоподаването се възстанови, това показва, че първоначалната мощност е недостатъчна, за да покрие текущото разстояние на полета.
4.2 Обектив и оптична система
• Почистване на покритието на обектива: Използвайте професионална хартия за обектив (избягвайте обикновени кърпички, за да предотвратите надраскване на покритието), за да избършете обектива, премахвайки мъглата, пръстовите отпечатъци или остатъците, причинени от удар.
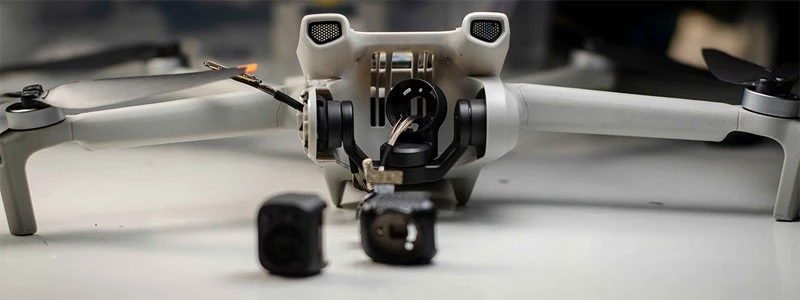
• Проверете стабилизацията на обектива: Ако заснетият материал показва "желе ефект" (изкривяване на обекти по време на бързо движение), регулирайте затягането на демпфериращите винтове на кардана (по посока на часовниковата стрелка, за да намалите трептенето, обратно на часовниковата стрелка, за да увеличите гъвкавостта).
4.3 Най-добро отстраняване на проблеми с хардуера
• Тест за заместване: Разменете камерата и VTX с друг работещ дрон. Ако проблемът се повтори, това означава, че оригиналната камера е повредена (проверете дали CCD/CMOS сензорът не е изгорял); ако проблемът изчезне, оригиналният VTX е дефектен (проверете чипа на предавателя или захранващия модул).
5. Двигателна аномалия (повреда,-свързана със захранването)
Основна логика за отстраняване на неизправности:-задълбочена диагностика от електрическите връзки до механичните структури
5.1 Електронният регулатор е свързан към двигателя.
• Измерете изхода на ESC: Когато самолетът е на земята, натиснете дросела до 50% и използвайте мултицет, за да измерите три-фазния изход на ESC, съответстващ на двигателя (трябва да бъде AC напрежение, нарастващо с дросела). Ако няма изход, ESC е повреден.
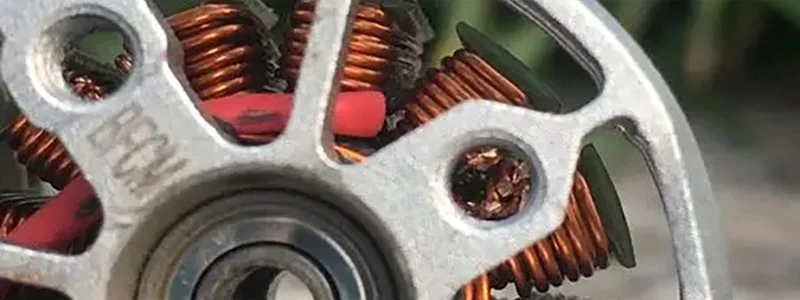
• Проверете сензора на Хол на мотора: За двигатели с четка, проверете дали кабелите на Хол са скъсани; за безчеткови двигатели, измерете съпротивлението на бобината (три{0}}фазното съпротивление трябва да е постоянно, с отклонение, по-малко или равно на 5%).
5.2 Механична повреда на двигателя
• Откриване на огъване на вала: След отстраняване на двигателя, завъртете ръчно ротора. Ако има шум от залепване или триене, това показва, че валът на двигателя е огънат и двигателят трябва да бъде сменен (играчите не могат сами да поправят проблемите с огъването на вала).
• Износване на лагера: Ако двигателят издава шумолене по време на работа, това показва недостатъчно смазване или износване на вътрешните лагери. Необходим е демонтаж, за да се смени греста (препоръчва се грес-на базата на литий поради нейната устойчивост на висока-температура и силна адхезия).
5.3 Съвместимост на силовата система
• Съвпадение на KV стойността на ESC и двигателя: Осигурете непрекъснат ток на ESC, по-голям или равен на максималния работен ток на двигателя (напр. 1200KV двигател, съчетан с 30A ESC), за да избегнете защита от прегряване на ESC поради претоварване.
• Скорост на разреждане на батерията: Проверете дали рейтингът C-на батерията отговаря на изискванията на двигателя (напр. 10000mAh 25C батерия с максимален разряден ток от 250A трябва да съответства на 4×1000W двигателна система).
Много неизправности на FPV дронове може да изглеждат сложни, но повечето могат да бъдат решени чрез системно отстраняване на неизправности. Надяваме се това ръководство да ви донесе ценна информация.


